


Vet du att det finns många typer av femaxliga verktygsmaskiner?
Femaxlig bearbetning, som namnet antyder, är ett läge för CNC-bearbetning. Verktygsmaskinen som används för femaxlig bearbetning, som använder linjär interpolationsrörelse i valfri fem koordinater av X, Y, Z, A, B och C, hänvisas vanligtvis till som en femaxlig verktygsmaskin eller ett femaxligt bearbetningscenter. Men förstår du verkligen femaxlig bearbetning?
Utvecklingen av femaxlig teknologi
I decennier har det ansetts allmänt att femaxlig CNC-bearbetningsteknik är det enda sättet att bearbeta kontinuerliga, släta och komplexa ytor. När människor stöter på olösliga problem vid design och tillverkning av komplexa ytor, kommer de att vända sig till femaxlig bearbetningsteknik. Men... Femaxligt länksystem CNC är den svåraste och mest använda tekniken inom CNC-teknik. Den integrerar datorstyrning, högpresterande servodrivning och precisionsbearbetningsteknik och används för effektiv, exakt och automatiserad bearbetning av komplexa ytor. Internationellt betraktas CNC-tekniken med fem axlar som en symbol för ett lands nivå av automationsteknik för produktionsutrustning. På grund av dess speciella status, särskilt dess betydande inverkan på flyg-, rymd- och militärindustrin, såväl som dess tekniska komplexitet, har utvecklade västerländska industriländer alltid implementerat ett exportlicenssystem för femaxliga CNC-system som strategiska material. Jämfört med CNC-bearbetning med tre axlar, ur ett teknik- och programmeringsperspektiv, har användning av femaxlig CNC-bearbetning för komplexa ytor följande fördelar: 1) förbättra bearbetningskvaliteten och effektiviteten 2) utöka processområdet 3) möta den nya riktningen av sammansatt utveckling
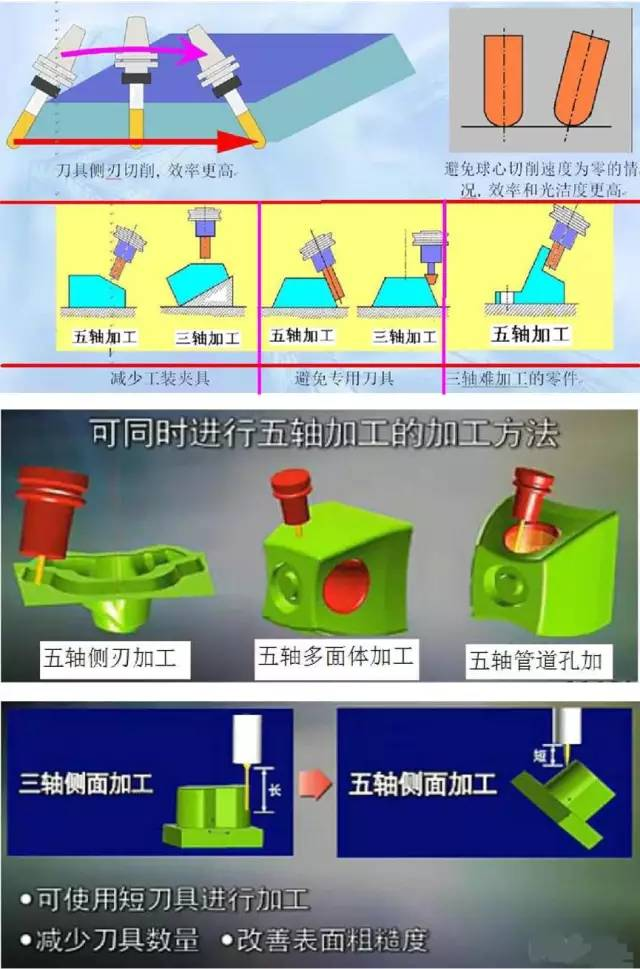
Femaxlig CNC-bearbetning är mycket mer komplex när det gäller CNC-programmering, CNC-system och maskinstruktur jämfört med treaxliga verktygsmaskiner på grund av interferens och verktygspositionskontroll i bearbetningsutrymmet. Så de fem axlarna är lätta att säga, men det är verkligen svårt att faktiskt implementera dem! Dessutom är det ännu svårare att använda och applicera effektivt!
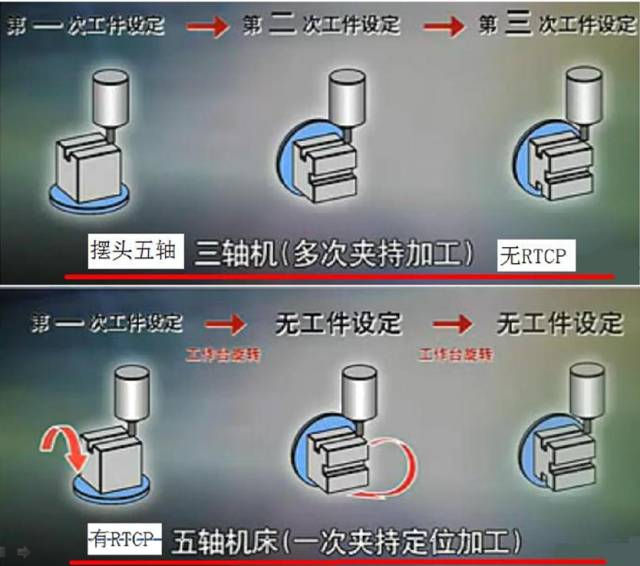
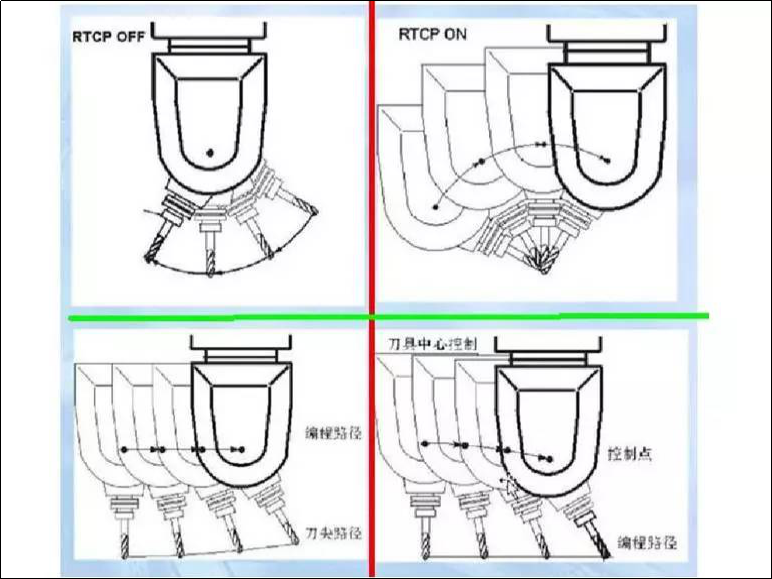
På tal om de fem axlarna, jag måste säga om det är sant eller falskt? Huvudskillnaden mellan sann och falsk 5-axel är om den har RTCP-funktion. Därför sökte redaktören specifikt efter detta ord! RTCP, förklara att Fidias RTCP står för "Rotating Tool Center Point", vilket bokstavligen betyder "roterande verktygscentrum". I branschen översätts det ofta lite till "rotera runt verktygscentrum", och vissa människor översätter det direkt som "programmering runt verktygscentrum". I själva verket är detta bara resultatet av RTCP. RTCP för PA är en förkortning för de första orden i "Realtime Tool Center Point rotation". Heidelberg hänvisade till en liknande uppgraderingsteknik som TCPM, som står för Tool Center Point Management. Vissa tillverkare hänvisar till liknande teknologier som TCPC, som står för "Tool Center Point Control" eller verktygscenterpunktskontroll. Från den bokstavliga innebörden av Fidias RTCP, förutsatt att RTCP-funktionen exekveras manuellt vid en fast punkt, kommer verktygets mittpunkt och den faktiska kontaktpunkten mellan verktyget och arbetsstyckets yta att förbli oförändrade. Vid denna punkt faller verktygets mittpunkt på normalen vid den faktiska kontaktpunkten mellan verktyget och arbetsstyckets yta, och verktygshållaren kommer att rotera runt verktygets mittpunkt. För skärare med kuländar är verktygets mittpunkt målbanan för CNC-koden. För att uppnå målet att helt enkelt rotera verktygshållaren runt målbanan (dvs. verktygets mittpunkt) under RTCP-funktionen, är det nödvändigt att i realtid kompensera för förskjutningen av koordinaterna för verktygets mittpunkt som orsakas av rotationen av verktygshållaren. Först då kan vinkeln mellan verktygshållaren och normalen vid den faktiska kontaktpunkten mellan verktyget och arbetsstyckets yta ändras samtidigt som verktygets mittpunkt och den faktiska kontaktpunkten mellan verktyget och arbetsstyckets yta hålls oförändrade, För att maximera skäreffektiviteten av kuländsskärare och effektivt undvika störningar. Därför verkar RTCP vara mer fokuserad på att stå i verktygets mittpunkt (dvs. målbanan för CNC-koden) och hantera förändringar i rotationskoordinater. Femaxliga verktygsmaskiner och CNC-system utan RTCP måste förlita sig på CAM-programmering och efterbearbetning, planera verktygsbanan i förväg. För samma del, om verktygsmaskinen eller verktyget ändras, måste CAM-programmering och efterbearbetning utföras igen, så det kan bara kallas en falsk femaxel. Många inhemska femaxliga CNC-verktygsmaskiner och system tillhör denna typ av falska femaxliga. Naturligtvis är det förståeligt för andra att insistera på att kalla sig en femaxlig länk, men den här (falska) femaxeln är inte den där (riktiga) femaxeln!
Därför rådfrågade redaktören också branschexperter. Kort sagt, den sanna femaxeln hänvisar till fem-axlig fem-länkage, medan den falska fem-axeln kan vara fem-axlig tre länkage, och de andra två axlarna endast tjänar positioneringsfunktionen! Detta är ett vanligt talesätt, inte ett standardiserat. Generellt sett finns det två typer av femaxliga verktygsmaskiner: en är femaxlig länkage, vilket innebär att alla fem axlar kan länkas samtidigt, och den andra är femaxliga positioneringsbearbetning. Faktum är att det är femaxligt tre länkage, vilket innebär att två roterande axlar kan rotera och positionera, och endast tre axlar kan länkas samtidigt. Denna typ av verktygsmaskin med fem axlar, allmänt känd som 3+2-läget, kan också förstås som en falsk femaxlig.
Den nuvarande formen av fem-axliga CNC-verktygsmaskiner
I den mekaniska konstruktionen av 5-axelbearbetningscentra har tillverkare av verktygsmaskiner alltid varit engagerade i att utveckla nya rörelselägen för att möta olika krav. Med tanke på de olika typerna av femaxliga verktygsmaskiner som för närvarande finns tillgängliga på marknaden, även om deras mekaniska strukturer är olika, finns det huvudsakligen följande former:
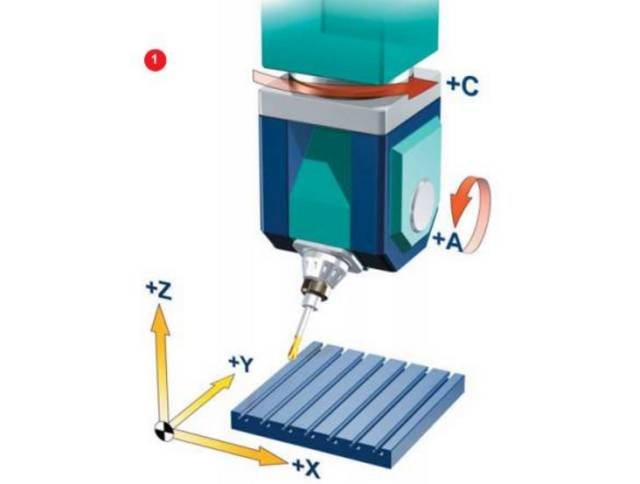
Två rotationskoordinater styr direkt verktygsaxelns riktning (dubbel pendelform)
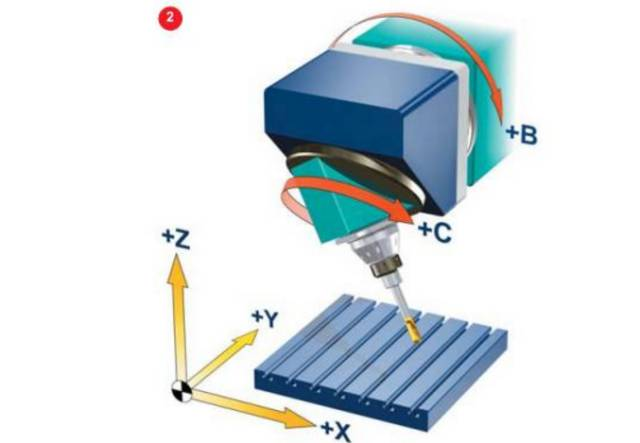
Två koordinataxlar finns överst på verktyget, men rotationsaxeln är inte vinkelrät mot den raka axeln (vertikal pendeltyp)
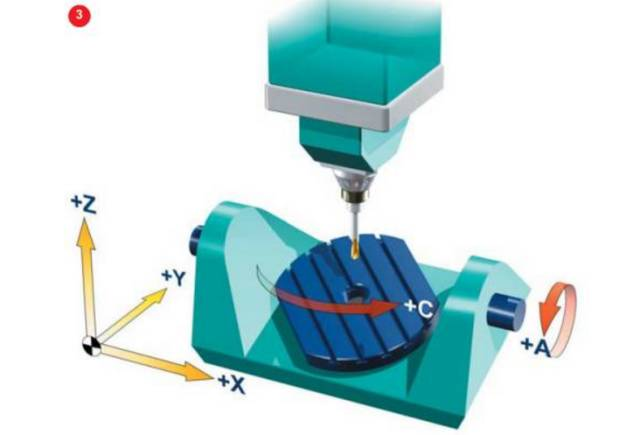
Två rotationskoordinater styr direkt rotationen av rymden (i form av en dubbel skivspelare)
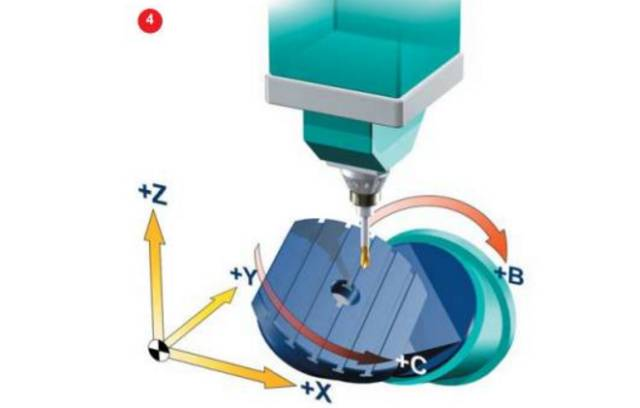
Två koordinataxlar på arbetsbänken, men rotationsaxeln är inte vinkelrät mot den raka axeln (vertikal arbetsbänk)
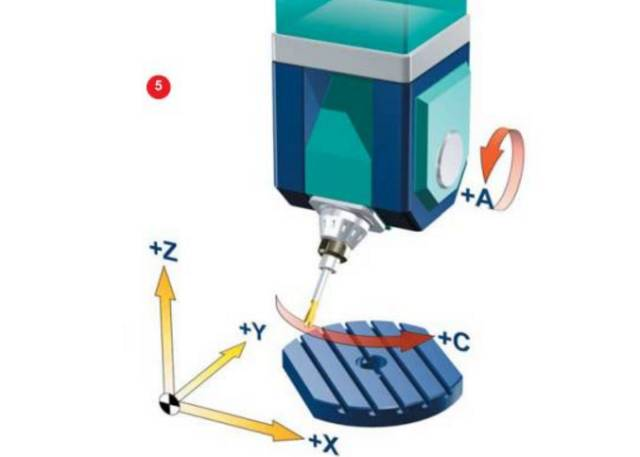
Två rotationskoordinater, en som verkar på verktyget och den andra verkar på arbetsstycket (i form av en svängning och en rotation), har setts i de femaxliga verktygsmaskinernas strukturer. Vi anser att vi bör förstå vad den femaxliga verktygsmaskinen rör sig och hur den rör sig.
Svårigheterna och hindren för att utveckla femaxlig CNC-teknik
Alla har länge insett överlägsenheten och betydelsen av femaxlig CNC-teknik. Men än så länge är tillämpningen av femaxlig CNC-teknik fortfarande begränsad till ett fåtal finansiellt starka avdelningar, och det finns fortfarande olösta problem.
Nedan har redaktören samlat några svårigheter och hinder för att se om de motsvarar din situation?
Den abstrakta och svåra driften av femaxlig CNC-programmering är en huvudvärk för varje traditionell CNC-programmerare. Treaxliga verktygsmaskiner har endast linjära koordinataxlar, medan femaxliga CNC-verktygsmaskiner har olika strukturella former; Samma NC-kod kan uppnå samma bearbetningseffekt på olika treaxliga CNC-verktygsmaskiner, men NC-koden för en viss typ av femaxliga verktygsmaskiner kan inte tillämpas på alla typer av femaxliga verktygsmaskiner. Förutom linjär rörelse behöver CNC-programmering också koordinera relevanta beräkningar av rotationsrörelse, såsom rotationsvinkelslaginspektion, ickelinjär felverifiering, beräkning av verktygsrotationsrörelse etc. Mängden information som bearbetas är stor, och CNC-programmering är extremt abstrakt. Funktions- och programmeringsförmågan för femaxlig CNC-bearbetning är nära besläktade. Om användare lägger till specialfunktioner till verktygsmaskinen blir programmering och drift mer komplex. Endast genom upprepad övning kan programmering och operatörer bemästra nödvändiga kunskaper och färdigheter. Bristen på erfarna programmerare och operatörer är ett stort hinder för populariseringen av femaxlig CNC-teknik. Många inhemska tillverkare har köpt femaxliga CNC-verktygsmaskiner från utlandet. På grund av otillräcklig teknisk utbildning och tjänster är de inneboende funktionerna hos femaxliga CNC-verktygsmaskiner svåra att uppnå, och utnyttjandegraden av verktygsmaskiner är mycket låg. I många situationer är det bättre att använda treaxliga verktygsmaskiner. Kraven på NC-interpolationsstyrenheter och servodrivsystem är mycket stränga. Rörelsen hos en femaxlig verktygsmaskin är en kombination av fem koordinataxelrörelser. Tillägget av roterande koordinater ökar inte bara bördan av interpolationsoperationer, utan minskar också avsevärt bearbetningsnoggrannheten på grund av små fel i roterande koordinater. Därför krävs det att styrenheten har högre driftnoggrannhet. Rörelseegenskaperna hos en femaxlig verktygsmaskin kräver att servodrivsystemet har goda dynamiska egenskaper och ett stort hastighetsområde.
NC-programverifieringen av femaxlig CNC är särskilt viktig
För att förbättra effektiviteten av mekanisk bearbetning är det brådskande att eliminera den traditionella verifieringsmetoden för "provskärningsmetoden". Vid femaxlig CNC-bearbetning har verifieringen av NC-programmet också blivit mycket viktig, eftersom arbetsstycket som vanligtvis bearbetas av femaxliga CNC-maskiner är mycket dyrt, och kollision är ett vanligt problem vid femaxlig CNC-bearbetning: verktyget skär in i arbetsstycke; Verktyget kolliderar med arbetsstycket med mycket hög hastighet; Kollision mellan skärverktyg, verktygsmaskiner, fixturer och annan utrustning inom bearbetningsområdet; Kollision mellan rörliga delar och fasta delar eller arbetsstycken på verktygsmaskinen. I femaxlig CNC är kollisionsförutsägelse svårt, och verifieringsprogrammet måste heltäckande analysera verktygsmaskinens kinematik och styrsystem. Om CAM-systemet upptäcker ett fel kan det omedelbart bearbeta verktygsbanan; Men om NC-programfel upptäcks under bearbetningsprocessen, kan verktygsbanan inte direkt ändras som i treaxlig CNC. På en treaxlig verktygsmaskin kan operatören direkt modifiera parametrar som verktygsradie. Vid femaxlig bearbetning är situationen inte så enkel eftersom förändringarna i verktygsstorlek och position har en direkt inverkan på den efterföljande rotationsrörelsebanan.
Verktygsradiekompensering
I det femaxliga länksystemet NC-programmet är verktygslängdkompenseringen fortfarande aktiv, men verktygsradiekompenseringen är ineffektiv. Vid användning av cylindriska fräsar för kontaktformningsfräsning behöver olika program utvecklas för verktyg med olika diametrar. De för närvarande populära CNC-systemen kan inte slutföra verktygsradiekompensation eftersom ISO-filen inte tillhandahåller tillräckligt med data för att beräkna verktygspositionen. Användare behöver ofta byta verktyg eller justera den exakta storleken på verktygen under CNC-bearbetning. Enligt normala bearbetningsprocedurer ska verktygsbanan skickas tillbaka till CAM-systemet för omräkning. Som ett resultat är effektiviteten i hela bearbetningsprocessen mycket låg. Norska forskare utvecklar en tillfällig lösning på detta problem som kallas LCOPS (Low Cost Optimized Production Strategy). De data som krävs för korrigering av verktygsbanan överförs från CNC-applikationen till CAM-systemet och den beräknade verktygsbanan skickas direkt till styrenheten. LCOPS kräver tredjeparts CAM-mjukvara som kan anslutas direkt till CNC-verktygsmaskiner och överför CAM-systemfiler istället för ISO-koder. Den ultimata lösningen på detta problem beror på introduktionen av en ny generation CNC-styrsystem, som kan känna igen arbetsstyckesmodellfiler i vanliga format (som STEP) eller CAD-systemfiler.
Postprocessorer
Skillnaden mellan en femaxlig verktygsmaskin och en treaxlig verktygsmaskin är att den också har två rotationskoordinater. Verktygspositionen omvandlas från arbetsstyckets koordinatsystem till maskinkoordinatsystemet och däremellan krävs flera koordinattransformationer. Genom att använda den populära postprocessorgeneratorn på marknaden är det möjligt att generera en postprocessor för en treaxlig CNC-maskin genom att helt enkelt mata in verktygsmaskinens grundparametrar. För femaxliga CNC-verktygsmaskiner finns det för närvarande bara några förbättrade postprocessorer. Postprocessorn i den femaxliga CNC-maskinen behöver fortfarande utvecklas.
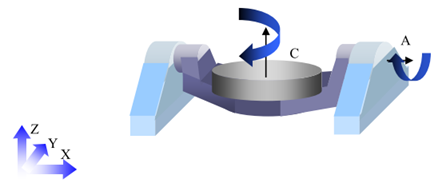
När det treaxliga länkaget används behöver inte positionen för arbetsstyckets ursprung på verktygsmaskinens arbetsbänk beaktas i verktygsbanan. Postprocessorn kan automatiskt hantera förhållandet mellan arbetsstyckets koordinatsystem och verktygsmaskinens koordinatsystem. För femaxligt länkage, såsom bearbetning på en horisontell fräsmaskin med X, Y, Z, B och C femaxligt länkage, måste arbetsstyckets positionsmått på C-vändskivan och positionsmåtten mellan B- och C-vändskivorna vara beaktas vid generering av verktygsbanor. Arbetare lägger vanligtvis mycket tid på att hantera dessa positionsförhållanden när de klämmer fast arbetsstycken. Om postprocessorn kan bearbeta dessa data kommer installationen av arbetsstycken och bearbetningen av verktygsbanor att förenklas avsevärt; Kläm helt enkelt fast arbetsstycket på arbetsbänken, mät positionen och riktningen för arbetsstyckets koordinatsystem, mata in dessa data i postprocessorn och utför efterbearbetning på verktygsbanan för att erhålla lämpligt NC-program.
Icke-linjära fel och singularitetsproblem
På grund av införandet av rotationskoordinater är kinematiken för en femaxlig CNC-maskin mycket mer komplex än den för en treaxlig verktygsmaskin. Det första problemet med rotation är icke-linjära fel. Icke-linjära fel ska hänföras till programmeringsfel och kan kontrolleras genom att minska stegavståndet. I förberäkningsstadiet kan programmerare inte bestämma storleken på olinjära fel. Först efter generering av maskinprogrammet via postprocessorn kan olinjära fel beräknas. Linjärisering av verktygsbana kan lösa detta problem. Vissa styrsystem kan linjärisera verktygsbanan under bearbetning, men det görs vanligtvis i efterbehandlaren. Ett annat problem som orsakas av rotationsaxeln är singularitet. Om singulariteten är vid gränsläget för rotationsaxeln, kan varje liten svängning nära singulariteten orsaka en 180 graders flik av rotationsaxeln, vilket är ganska farligt.
Krav på CAD/CAM-system
För driften av pentaedrisk bearbetning måste användare lita på mogna CAD/CAM-system och ha erfarna programmerare för att använda CAD/CAM-systemet.


