Detaljerad förklaring av intelligenta produktionslinjer
Automatiska produktionslinjer utvecklas gradvis på basis av monteringslinjer. De är ett produktionssystem som kopplar samman en grupp CNC-verktygsmaskiner och hjälputrustning enligt processsekvensen genom arbetsstyckets transportsystem och styrsystem, och som automatiskt slutför hela eller delar av produkttillverkningsprocessen. I hela den automatiserade produktionslinjen omfattar dess specifika sammansättning totalt 13 delar, huvudsakligen inklusive olika funktionella platser, olika funktionsmoduler, sensorer, magnetventiler och import- och exportgränssnitt. Bland dem omfattar funktionella platser huvudsakligen materialstationer, bearbetningsstationer, monterings- och hanteringsstationer och sorteringsstationer för färdiga produkter; Bland olika moduler finns det totalt 5 typer, nämligen frekvensomformarmodul, effektmodul, PLC-modul och knappmodul samt motordrivenhetsmodul. På grundval av att integrera dessa delar kan automatiserade produktionslinjer inte bara uppnå lastning och lossning och bearbetning, utan också komplett montering, sortering och överföring av relaterat innehåll.
Som enstaka maskinprodukter kan intelligenta svarvar och svarvcentra möta produktion och tillverkning av allmänna små och enkla detaljer. Men med omvandlingen och uppgraderingen av industriella produktionslägen till automatisering och flexibilitet, kan traditionell löpande linjeverksamhet inte längre uppfylla de befintliga produktionskraven på hög precision, hög effektivitet och hög flexibilitet. Därför har intelligenta svarvningsproduktionslinjer baserade på intelligenta robotar, intelligenta svarvar och intelligenta svarvcentra utvecklats, det kommer att bli den huvudsakliga utvecklingsriktningen för produktionsautomation. Den intelligenta svarvningsproduktionslinjen innefattar utrustning som produktionslinjekontroll, kvalitetsinspektion, hanteringsrobotar, bearbetningsmaskiner, logistiktransportlinjer, produktionsledning och lagring av färdiga produkter. Varje utrustning är en viktig komponent i den intelligenta svarvningsproduktionslinjen. Genom ytterligare systemintegration kommer flera intelligenta produktionslinjer att kunna bilda digitala verkstäder och digitala fabriker, vilket uppnår automatisering och intelligens av hela fabriken.
1 Övergripande layout av intelligenta produktionslinjer
Figur 1 visar en typisk intelligent svarvningsproduktionslinje, som huvudsakligen kompletterar den blandade automatiska bearbetningen och produktionen av detaljer från grov till färdiga produkter. Svarvningsproduktionslinjen består av ett produktionslinjestyrsystem, en onlinedetekteringsenhet, en industrirobotenhet, en maskinenhet för bearbetning, en råvarulagringsenhet, en lagringsenhet för färdiga produkter och en RGV-billogistikenhet. Bearbetningsutrustningen använder CK-seriens intelligenta verktygsmaskin tillverkad av Shaanxi Baoji Machine Tool Group Co., Ltd., som är utrustad med det intelligenta CNC-systemet Baoji B80.

Figur 1 Produktionslinje för intelligent svarvning [1]
1) Huvudstyrsystem och detekteringsenhet
Figur 2 visar ett typiskt styrsystem designat av Shaanxi Baoji Machine Tool Group Co., Ltd., bestående av inomhusterminaler och terminaler på plats. Inomhusterminalen är utrustad med flera displayer och databaser, som ansvarar för att ta emot tillverknings- och produktionsstordata som överförs från hela produktionsverkstaden. Displayerna används för att visa olika statusar på användarens verkstadsplats, inklusive utrustningens driftstatus, delbearbetningsstatus, logistiksituation, personalstatus och miljöinformation såsom temperatur och luftfuktighet på användarens verkstadsplats. Ledande personal kan enkelt komma åt inomhusterminalen Visuellt och tydligt se de olika förhållandena på plats. I användarens produktionsverkstad är terminaler på plats utrustade för att styra driften av hela produktionslinjen på plats, slutföra insamling, analys, lokal och fjärrstyrning av utrustningens grundläggande data, dynamisk informationsvisualisering och andra operationer. Terminalen på plats är utrustad med en display, som tydligt och bekvämt kan se de olika statusen för användarens verkstad, inklusive utrustningsövervakning, produktionsstatistik, felstatistik, utrustningsdistribution, larmanalys, processkunskapsbas, etc. platsterminalen kan lägga till produktionsstyrningspaneler, ladda upp och ladda ner bearbetningsprogram, identifiera personal genom att dra kort och utföra framstegsstatistik och analys av produktionsuppgifter. Den kan samla in och överföra data på plats genom olika åtkomstmetoder såsom trådbunden, Wi Fi, 2G/3G/4G/5G, etc. Den insamlade stora tillverkningsdatan kan överföras till SQLServer-databasen i användarens inomhusterminal via Internet , Interagera data med inomhusterminaler genom terminaldatorer.
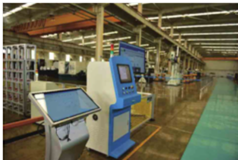
Figur 2 Allmänt styrsystem [2]
Figur 3 visar en typisk onlinedetekteringsenhet, bestående av industrirobotar, sluteffektorer och sensorer med flera källor. Efter att logistiksystemet transporterat de färdiga produkterna till den angivna platsen, flyttar industriroboten hela detektionsenheten till den avsedda arbetsstationen och använder en visuell kamera för att ta bilder, känna igen och lokalisera de delar som ska testas. Industriroboten justerar sin position igen för att rikta in hela detekteringsenheten med den del som ska testas.
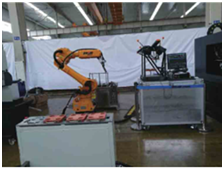
Figur 3 Online-detektionsenhet
Efter att igenkänningen och positioneringen är klar är sluteffektorn ansvarig för att greppa delarna som ska testas. Delarna överförs till den avsedda positionen på testplattformen genom en industrirobot. Noggrannhetsindikatorerna för delarna som ska testas, såsom bländare, djup, krökning, grovhet och planhet, detekteras online av sensorer med flera källor som är förutrustade på testplattformen. Intelligenta algoritmer kan också användas för att automatiskt mäta och klassificera delarna, överföra olika typer av komponenter till olika logistiklinjer och slutföra automatiska delklassificeringsoperationer. Detekteringsenheten kan returnera detekteringsresultaten till huvudstyrsystemet via Internet, och operatören kan direkt se detekteringsresultaten för delarna via terminaldatorn och displayen av inomhus- eller huvudstyrsystemet på plats. Om den uppfyller detekteringskraven kan den direkt fortsätta till nästa arbetsstationsoperation. Om den inte uppfyller kraven kommer en påminnelse om avvikelse att visas på displayen, och operatören kommer att göra bedömningar och beslut baserat på graden av bristande överensstämmelse hos delarna. Efter att detekteringen är klar griper ändeffektorn de detekterade delarna och industriroboten överför de detekterade delarna till logistiksystemet, som sedan transporterar dem till nästa arbetsstation för bearbetning.
2) Industrirobotar och svarvmaskiner
Bearbetningsmodulen designad och tillverkad av Shaanxi Baoji Machine Tool Group Co., Ltd. visas i figur 4, som består av två delar: industrirobotar och svarvmaskiner. Bland dem ansvarar industrirobotar för förflyttning och grepp av delarna som ska bearbetas, och svarvmaskiner är intelligenta maskiner som kan säkerställa hög precision och bearbetningseffektivitet.
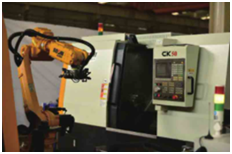
Figur 4 Bearbetningsmodul
Efter att logistikdistributionssystemet har transporterat de råa eller halvfärdiga delarna till den avsedda arbetsstationen, tar industriroboten tag i de råa eller halvfärdiga delarna och placerar dem i den intelligenta svarvmaskinen för att hjälpa maskinen att slutföra fastspänningsarbetet av delarna för att bearbetas. För svarvmaskiner med dubbla stationer, efter att en intelligent svarv har slutfört svarvningsarbetet, överför industriroboten de halvfärdiga delarna till en annan intelligent svarv för att slutföra bearbetningen av nästa station. Efter att allt bearbetningsarbete är avslutat kommer industriroboten att ta tag i och överföra de färdiga delarna till logistiksystemet, som sedan överför delarna till nästa arbetsstation.
Svarvmaskinen är utrustad med intelligent hälsoskyddsfunktion, termisk temperaturkompensationsfunktion, intelligent verktygsbrottsdetekteringsfunktion, intelligent processparameteroptimeringsfunktion, expertdiagnosfunktion, spindeldynamisk balansanalys och intelligent hälsostyrningsfunktion, funktion för aktiv undvikande av spindelvibrationer och intelligent funktion för att undvika vibrationer. molnbutlerfunktion [3]. Huvudfunktionen hos intelligenta verktygsmaskiner är att samarbeta med industrirobotar för att slutföra olika stadier av bearbetnings- och produktionsuppgifter, samtidigt som man säkerställer effektiviteten och noggrannheten i delbearbetning och produktion. Användare kan ersätta intelligenta verktygsmaskiner med olika kvaliteter av verktygsmaskiner enligt produktionsverkstadens behov, såsom höghastighetssvarvmaskiner, precisionssvarvmaskiner och bearbetningscentra. De kan också lägga till eller minska motsvarande intelligenta funktioner i enlighet med sina egna behov för att bilda den mest lämpliga svarvningsproduktionslinjen för företagets produktionsbehov.
3) Lagerenhet för logistik och färdig produkt
Figur 5 visar en typisk logistikenhet designad och producerad av Shaanxi Baoji Machine Tool Group Co., Ltd. Den består av industrirobotar, ändeffektorer, RGV-vagnar, deltransportfixturer och gångbanor, huvudsakligen för överföring och transport av verktygsmaskiner. bearbetade delar. I användarverkstaden kan intelligenta produktionslinjer utrustas med enstaka eller flera logistikproduktionslinjer enligt behoven för produktionsuppgifter. Intelligenta svarvningsproduktionslinjer med färre verktygsmaskiner eller enklare bearbetningsuppgifter kan använda ett enda objekts strömlinjeläge för att slutföra operationer som lastning, överföring och lossning; I situationer där det finns många verktygsmaskiner eller komplexa bearbetningsuppgifter, för att undvika komplexiteten och konflikten med logistiksystemuppgifter, kan två eller flera logistiklinjer utrustas. En linje används för att lasta råa eller halvfärdiga delar, en linje används för mellanliggande processtransport och den andra linjen används för att skära färdiga delar. För intelligenta svarvningsproduktionslinjer med relativt enkla bearbetningsscenarier kan industrirobotar fixeras och kan slutföra fastspänningen och hämtningen av delar; För mer komplexa intelligenta svarvningsproduktionslinjer kan mobila robotar utrustas separat för att distribuera, ta tag i och släppa delar på gångbanan. Överföringen av delar mellan olika arbetsstationer genomförs av en RGV-bil. Genom automatisk programmering kan RGV-bilen exakt nå den förutbestämda positionen inom en angiven tid, vilket säkerställer att industrirobotar kan känna igen och greppa delar smidigt. RGV-bilen är utrustad med delfraktarmatur, och användarens verkstad kan utrusta olika fixturer beroende på storleken och storleken på de bearbetade delarna. Efter att fixturen är fylld med tillräckligt med råa eller färdiga delar vid varje position, kör RGV-bilen för att slutföra motsvarande lastnings-, transport- och lossningsarbete.
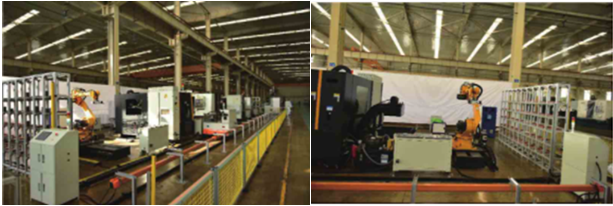
Figur 5 Logistikenhet Figur 6 Förvaringsenhet för färdiga produkter
Figur 6 visar en typisk förvaringsenhet för färdig produkt designad och tillverkad av Shaanxi Baoji Machine Tool Group Co., Ltd., bestående av ett förvaringsskåp, industrirobotar, sluteffektorer och gångbanor. Efter att delarna har bearbetats transporteras de färdiga delarna till skärområdet med RGV-bilen och industriroboten flyttar till skärområdet. Ändeffektorn tar tag i de färdiga delarna baserat på deras antal, och sedan överför industriroboten de färdiga delarna till den avsedda platsen i förvaringsskåpet. Sluteffektorn kräver speciell design av varje användarenhet baserat på formen och storleken på de bearbetade delarna för att möta grepparbetet hos olika delar. Förvaringsskåpet är sammansatt av fristående små skåp i samma storlek, som snabbt kan monteras och demonteras mellan varje skåp. För fasta industrirobotar bör användarverkstaden anpassa längden och höjden på det designade förvaringsskåpet efter industrirobotens maximala arbetshöjd och räckvidd. Industrirobotar utrustade med gångbanor kan designas för längre förvaringsskåp för färdiga produkter. Robotar kan öka sin arbetstäckning genom att gå på spår, som kan ställas in som raka eller cirkulära efter behov. För användarverkstäder med flera förvaringsskåp, eller färdiga produktförvaringsskåp med olika delklassificeringar, kan användarenheter även justera längden och formen på gångbanan. Till exempel kan en cirkulär bana få en robot att motsvara flera förvaringsskåp för färdiga produkter, uppnå flera tjänster för en robot och förbättra robotanvändningen. När det finns ett stort antal färdiga logistikförvaringsskåp bör längden på gångbanan ökas, eller så bör två eller flera industrirobotar utrustas för att säkerställa logistikens effektivitet. Det bör noteras att utformningen av gångvägens längd bör ta hänsyn till robotens gångtid och inte bör utformas för lång. Om robotens gångtid är för lång kan det leda till låg logistikdistributionseffektivitet, vilket orsakar ackumulering av färdiga delar i skärområdet, vilket resulterar i olyckor som delkollisioner, vilket ökar produktionsriskerna och minskar arbetseffektiviteten.
2 Styrhierarki för verktygsmaskiners styrenheter
Kombinationen av artificiell intelligens och datorteknik har i hög grad främjat intelligensnivån för CNC-system, främst återspeglas i olika aspekter av CNC-system:
(1) Intelligent tillämpning av feedforward-kontroll, online-identifiering och självinställning av kontrollparametrar för att förbättra körprestandan;
(2) Använda adaptiv styrteknik för att uppnå intelligent bearbetningseffektivitet och kvalitet;
(3) Tillämpa intelligenta tekniker såsom expertsystem för att uppnå intelligent feldiagnos, intelligent övervakning och andra aspekter av bearbetningsprocesskontroll.
Under tillverkningsprocessen kan kontrollnivån för verktygsmaskinens styrenhet delas in i tre nivåer som visas i figur 7, inklusive motorkontrollnivån, processkontrollnivån och övervakningskontrollnivån. Bland dem kan motorkontrollnivån uppnå positions- och hastighetsövervakning av verktygsmaskinen genom maskindetekteringsutrustning såsom galler och pulsgivare; Processkontrollhierarkin innefattar huvudsakligen övervakning av skärkraft, skärvärme, verktygsslitage, etc. under bearbetningsprocessen, och justering av bearbetningsprocessparametrarna; Övervaknings- och kontrollhierarkin tar dimensionsnoggrannheten, ytjämnheten och andra parametrar för den bearbetade produkten som kontrollmål för att förbättra bearbetningskvaliteten för produkten.
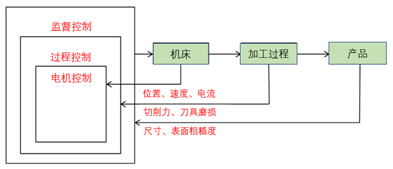
Figur 7 Styrhierarki för verktygsmaskinens styrenhet
1) Utvecklingstrenderna för intelligent bearbetningskontroll utomlands
(1) Forskning om intelligent styrstrategi: Inom området för bearbetning av neurala nätverkskontroller har experter föreslagit en partikelsvärmdriven fisksvärmssökningsalgoritm för att optimera bearbetningsparametrarna för CNC-verktygsmaskiner. En hybridmetod baserad på neurala nätverk och genetiska algoritmer föreslås för att minska beräkningskomplexiteten och tidsåtgången för neurala nätverk, vilket kräver processiteration och konvergens på grund av nätverkets komplexitet. Simuleringsexperiment utförs på funktionsigenkänning i plan bearbetning för att visa dess genomförbarhet. Någon har föreslagit en genetisk algoritmbaserad modell som är lämplig för att lösa förutsägelse av liten skärkraft, vilket kan uppnå förutsägelse av skärkraft och optimering av skärparametrar.
(2) Tillämpning av bearbetningsprocessövervakning: Övervaka och övervaka onormala fenomen under bearbetningsprocessen och vidta sedan åtgärder för att stoppa bearbetningsprocessen och justera bearbetningsprocessparametrar (som spindelhastighet) för att undvika skador på verktygsmaskiner. Onormala fenomen under bearbetningsprocessen kan inträffa gradvis, såsom verktygsslitage; Det kan också uppstå plötsligt, såsom verktygsskador; Eller så kan det förhindras, som vibrationer eller vibrationer.
2) Inhemsk utvecklingstrend av intelligent bearbetningskontroll
Under intelligent kontroll kan automationssystem proaktivt felsöka fel, eftersom de effektivt kan ansluta alla maskiner via datorspråk under ansökningsprocessen och generera ett länkat bearbetningssystem. Enligt de olika sensorerna, styrmetoderna och styrmålen som används fokuserar forskningen på bearbetningsprocessövervakning huvudsakligen på följande aspekter:
(1) Genom att studera verktygsslitage, uppnå övervakning av bearbetningsstatus;
(2) Genom att studera skärkraften som erhålls indirekt genom mätkraftsinstrument eller motorströmmar, kan bearbetningsprocessens status förbättras;
(3) Forskning om offlineparameteroptimering inom området CAM;
(4) Simuleringsforskning om intelligenta bearbetningskontrollalgoritmer, etc.
3 CNC-maskinverktygsplattform för fullständig livscykelhantering
Intelligent tillverkning är en informationsbaserad tillverkningsmetod som syftar till hela produktens livscykel och uppnår allestädes närvarande uppfattningsförhållanden. Data och information är det rinnande "blodet" i intelligent tillverkning. Digitalisering omvandlar data till information, vilket skapar värde genom nätverk och intelligent beslutsfattande. Därför drivs intelligent produkttillverkning av data. Hela produktlivscykelarkiveringen är uppdelad i fyra steg.
(1) Komponentproduktionsstadiet: inköpsprocessdata, produktionsprocessdata, test- och lagerregister;
(2) Stöd för produktlagerstadiet: stöder inspektionsregister för produktlager, stöder information om produktinköpsorder;
(3) Verktygsmaskinens felsökningsstadium: verktygsmaskinstillverkningsprocessdata, maskinverktygsfabrikstestnings- och justeringsdata, verktygsmaskiners fabriksregister;
(4) Verktygsöverlämningsstadiet: användarstart, registrering av maskinjusteringsdata, självunderhåll, reparation av en nyckel, register över användarunderhåll och processdata för användaranvändning.
CNC-maskinverktygets hela livscykelhanteringstjänstplattform tillämpar nyckelteknologier som Internet of Things, molntjänster och big data för att samla in fullständig livscykeldata för CNC-verktygsmaskiner från design, bearbetning, verktygsmaskinsfelsökning och användaröverlämning och användning . Den upprättar en arkivdatabas för verktygsmaskiner, utför spårbarhet av hela livscykelinformationen och ger användarna fjärrövervakning av utrustning, hantering av produktionsstatistik, utrustningsdrift och underhållstjänster. Figur 8 visar BOCHICLOUD-teknikarkitekturen för Shaanxi Baoji Machine Tool Group Co., Ltd. Huvudhöjdpunkten i Baoji Cloud är dess funktioner för drift och underhåll:
(1) Kunskapsbas om felfall: tillhandahåller användarna fellösningar;
(2) Felreparation: onlinereparation av utrustningsfel, snabb leverans av reparationsorder och snabb uppföljning av ingenjörer;
(3) Regelbundet underhåll: spåra prestandaförändringarna för utrustningen under hela dess livscykel och tillhandahåll anpassade underhållsplaner;
(4) Förutsägande underhåll: Förutsäg potentiella risker för utrustningsfel och tillhandahåll reservdelar i tid.
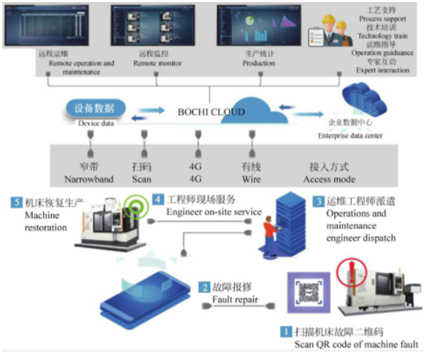
Figur 8 BOCHICLUD teknisk arkitektur [4]
4 Integration av digitala produktionslinjesystem
Med den snabba utvecklingen av integrerad styrsystemsteknologi går automatiserade produktionslinjer mot högre nivåer av automatisering och integration. Integrerad kontroll av produktionslinjer är nätverk av intelligenta enheter som måste anslutas via ett visst nätverk, vilket gör dem till en helhet, integrerar och interagerar intern information för att uppnå kontrollmål. Det finns två typer av integrerad styrning för produktionslinjer: utrustningsintegration och informationsintegration. Enhetsintegration är integrationen av olika enheter med oberoende kontrollfunktioner till en organisk helhet genom ett nätverk. Helheten är ett integrerat styrsystem som är både oberoende och relaterat, och kan konfigureras efter olika produktionsbehov. Informationsintegration är tillämpningen av funktionella modulära designkoncept för att uppnå dynamisk resursallokering, enhetsövervakning, datainsamling och bearbetning, kvalitetskontroll och andra funktioner, som bildar grundläggande funktionella moduler inklusive oberoende kontroll och andra bearbetningsfunktioner. Varje funktionsmodul realiserar standardiserad sammankoppling, och specifika kontrolllägen och schemaläggningsstrategier används för att konstruera funktionella enheter för att uppnå förväntade mål och därigenom uppnå integrerad kontroll.
Traditionella automationsföretag fokuserar på implementering av automatisering på utrustningsnivå, men är inte bekanta med system på högre nivå som SCADAMES/ERP, vilket leder till att man försummar det digitala inhämtandet av produktionslinjeinformation och det horisontella och vertikala flödet av produktionsinformation. MES/ERP och andra programvarusystemföretag fokuserar på dataanalys och distributionskontroll på den övre systemnivån. Det är svårt att involvera hårdvaruenheter och styrmetoder med olika modeller av exekveringsenheter och kontroller på lägre nivå, vilket påverkar det vertikala informationsflödet. Genom digital mätning kan digitalt förvärv och cirkulation av tillverkningsinformation (nyckelparametrar) uppnås, vilket kan bryta ner barriärerna mellan det övre systemet och den nedre produktionslinjen, frigöra befintlig högkvalitativ produktivitet och påskynda utvecklingsprocessen för Kinas tillverkningsindustrin. Genom att integrera verktygsdesign, tillverkning och hanteringsteknik, konstruera en digital produktionslinje för verktyg och uppnå ett smidigt dataflöde i alla stadier av verktygsutvecklingsprocessen, kan den digitala teknikens roll i verktygsutvecklingsprocessen utnyttjas fullt ut, och därigenom förbättra verktygstillverkningsnoggrannhet och effektivitet, förkortar utvecklingscykler och minskar utvecklingskostnaderna.
Integrerad styrning av produktionslinjer är en organisk helhet som kombinerar kommunikations-, dator- och automationsteknologier. För att samordna arbetet med olika utrustningar och delsystem i produktionslinjen, antar systemet PLC och dess distribuerade fjärr-I/O-modul för att uppnå centraliserad hantering och decentraliserad kontroll av produktionsenheter; Samtidigt får PLC:n hantering från det övre MES-systemet, inklusive verifiering av operatörsinformation, produktkontroll, materialhantering och annan information. Strukturen för produktionslinjens styrsystem visas i figur 9, och kommunikationsinnehållet inkluderar operatörsidentifiering, produktionslinjekroppsstatus, robotinformation, arbetsstyckebearbetningsinformation, verktygsmaskinens arbetsstatus och olika felinformation.
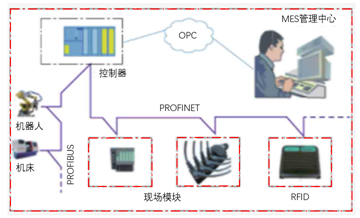
Figur 9 Schematisk bild av produktionslinjens styrsystems struktur
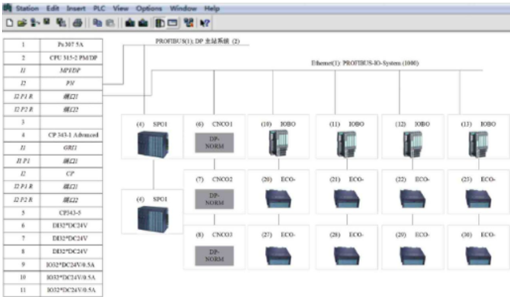
Styrsystemets hårdvarukonfiguration visas i figur 10, som använder ett PROFINET-nätverk för att kommunicera med de underliggande fältets IO-enheter. IO-enheterna inkluderar moduler med Ethernet-funktionalitet såsom IM151-3PN-fältmodul, ET200ecoPN in-/utgångsmodul, RF180C kommunikationsmodul etc. För att dela data med andra PLC-system i verkstaden är styrsystemet även utrustad med en PN/PN-koppling av industrikvalitet. Genom denna brygga kan informationsutbyte mellan den automatiska produktionslinjen och andra PLC-system i verkstaden uppnås. Samtidigt, för att säkerställa tillförlitligheten i produktionen, används fiberoptiska ringnätverksanslutningar mellan styrenheterna för varje enhet. När väl MES-systemet misslyckas kan styrsystemet fungera normalt utan MES-systemet.