


Tillämpningen av fleraxligt CNC-system vid ytbearbetning
Den här artikeln härleder translationsmatrisen och rotationsmatrisen i form av homogena koordinater, och modellerar matematiskt positions- och attitydförändringarna vid varje led i ett fleraxligt länksystem. En återkopplingsformulär RTPA-algoritm konstruerades baserat på komparatorkomponenter, räknarkomponenter och generatorkomponenter för praktisk kontroll i fleraxliga CNC-systems bearbetningsprocesser, och påverkan av samplingsfrekvens analyserades. Slutligen, med ytsimuleringsbearbetning som ett exempel för experimentell forskning, visar resultaten att under kontroll av RTPA-algoritmen kan CNC-systemet med flera axlar effektivt slutföra ytbearbetning.
Nyckelord: Fleraxlig länkage; CNC-system; Ytbearbetning; RTPA-algoritm
Nivån på integration och automatisering inom tillverkningsindustrin har blivit ett viktigt kriterium för att mäta ett lands vetenskapliga och tekniska styrka. Kina är ett stort tillverkningsland som täcker de allra flesta kategorier för mekanisk bearbetning i världen [1], där CNC-teknik och CNC-system spelar en mycket viktig roll. För olika komplexa typer av bearbetningsuppgifter kan endast CNC-bearbetningstekniker och metoder med mer axellänkning utföras mer effektivt. Därför har utformningen av CNC-system med flera axlar och CNC-bearbetningsmetoder med flera axlar blivit det centrala innehållet för att bedöma konkurrenskraften hos den mekaniska bearbetnings- och tillverkningsindustrin [3]. För närvarande finns det ett visst gap mellan Kina och världens avancerade nivå i utvecklingen av CNC-system med 5-axlar och ovanför länkage och CNC-bearbetningsmetoder, vilket har blivit ett flaskhalsproblem som begränsar den djupgående utvecklingen av Kinas mekaniska bearbetning industri. Därför tar den här artikeln ett 5-axis linkage CNC-system som forskningsobjekt, och genom matematisk modellanalys och kontrollprocessforskning tillhandahåller dess specifika tillämpning inom ytbearbetning.
1. En matematisk modell för ställningen av fleraxliga CNC-system
Nyckeln till styrfunktionen och bearbetningseffekten av ett CNC-system med flera axlar ligger i den exakta karakteriseringen av position och hållning, samt rimlig dynamisk anslutning. Därför modellerar denna artikel först matematiskt positionen och attityden för ett CNC-system med flera axlar i form av homogena koordinater.
Slutförandet av en serie åtgärder i ett CNC-bearbetningssystem med flera axlar manifesteras som den kumulativa effekten av rotations- och translationsrörelser av olika leder och axlar i tredimensionellt utrymme. För att beskriva ett CNC-system med flera axlar ur ett matematiskt perspektiv beror det därför på karakteriseringen av rotationsmatrisen och translationsmatrisen.
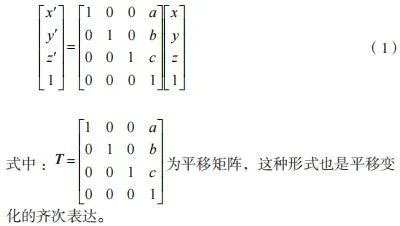
Om någon punkt A i rymden omvandlas till positionen för punkt A 'genom translation, och den översätts till a-, b- och c-enheter på x-, y- och z-koordinataxlarna, så finns det ett translationsförhållande som visas i formeln (1).
Om någon punkt A i rymden omvandlas till positionen för punkt A 'genom rotation, och dess rotationsvinkel runt z är θ, så finns det ett rotationsförhållande som visas i formel (2).
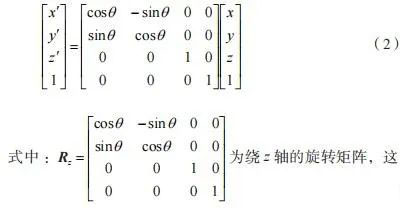
På liknande sätt kan rotationsmatriserna runt y-axeln och x-axeln vid vilken punkt som helst också erhållas, liksom de homogena uttrycken för dessa två matriser. Genom att ytterligare främja detta tillvägagångssätt kan en rotationsmatris erhållas för vilken punkt som helst runt vilken axel som helst i rymden, vilket också kommer att manifesteras som en kombination av rotationsrörelse runt x-, y- och z-axlarna. Genom att erhålla translationsmatrisen och rotationsmatrisen för positionsändringen vid vilken punkt som helst i rymden, kan en matematisk modell av positionsändringen vid den punkten upprättas. Detta tillvägagångssätt gäller även för alla koordinatsystem i rymden och alla objekt i rymden. CNC-bearbetningsprocessen med flera axlar är kombinationseffekten av flera translationsrörelser och rotationsrörelser runt flera axlar vid den arbetsände som utför bearbetningsuppgiften.
Om man antar positionstransformationen av ändeffektorn i ett fleraxligt länksystem visas i figur 1. Såsom visas i figur 1 genomgick ändeffektorn för fleraxligt länksystem två transformationer, varav en var en translationsrörelse längs x och y-axlar, och den andra var en 90 graders rotation runt z-axeln.
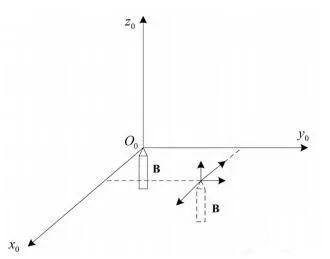
Figur 1 Positionstransformation av ändeffektorn i ett fleraxligt länksystem
Det kan ses att med ovanstående modelleringsmetod kan en kombination av translations- och rotationsrörelse beskrivas för vilken led och verkan som helst i ett fleraxligt länksystem.
2. Processkontroll av fleraxligt CNC-system
Efter att ha kunnat beskriva ett CNC-system med flera axlar genom matematiska modeller, är svårigheten med hela CNC-processen hur man ställer in CNC-programmet och gör det möjligt för systemet att slutföra bearbetningsuppgifter enligt den fastställda rutten. Den här artikeln designar en pulsstyrningsalgoritm med bra realtidsprestanda för bearbetningsprocessen av fleraxliga länksystem CNC-system, förkortat RTPA (Real time pulse algorithm) algoritm.
Processen för CNC-bearbetning uppnås och slutförs i allmänhet genom interpolationsalgoritmer, och kontrollen av varje axel i CNC-bearbetning är baserad på pulsen från stegmotorn, vilket kräver bildandet av ett motsvarande förhållande mellan interpolationsprocessen och pulsgenereringens timing . Emellertid är realtidsprestandan för traditionella interpolationsprocesser baserade på pulsfrekvens inte idealisk. Därför designar den här artikeln en ny pulsgenereringsalgoritm med bättre realtidsprestanda utifrån VF-transformationsalgoritmen (spänningsfrekvens). Pulssekvensen som genereras av denna algoritm kan uppnå mer effektiv kontroll av CNC-system med flera axlar.
Denna algoritm använder komparatorkomponenter, räknarkomponenter och generatorkomponenter för att gemensamt generera pulssekvenser med bra realtidsprestanda. Det schematiska diagrammet för algoritmen visas i figur 2.
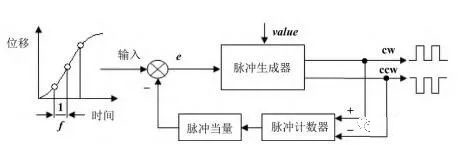
Figur 2 Principblockdiagram för RTPA-kontrollalgoritm för fleraxligt länksystem
Enligt figur 2 kan man se att förskjutningen av en led- eller ändanordning i ett fleraxligt länksystem samplas och används som indata för RTPA-algoritmen, med en samplingsfrekvens på f. Efter inmatning av det samplade förskjutningsvärdet jämförs det med pulsekvivalenten som bildas av pulsräknaren på återkopplingsgrenen, och skillnaden mellan de två matas in i pulsgeneratorn som bedömningsgrund för genereringen av pulssekvensen. Pulsgeneratorn kommer att generera två utgångar, nämligen framåtpuls och backpuls, som också motsvarar stegmotorns rotation framåt och bakåt.
Bestämningen av huruvida en pulsgenerator genererar framåt- eller bakåtpulser beror på jämförelsen mellan det ackumulerade felet mellan ingångs- och återkopplingsgrenarna och det inställda tröskelvärdet. Jämförelsereglerna är följande. Regel 1: Om summan av ackumulerade fel mellan ingångs- och återkopplingsgrenarna är större än det inställda tröskelvärdet, genererar pulsgeneratorn en framåtpuls och matar ut den. Regel 2: Om summan av ackumulerade fel mellan ingångs- och återkopplingsgrenarna är mindre än motsatsen till det inställda tröskelvärdet, genererar pulsgeneratorn en omvänd puls och matar ut den.
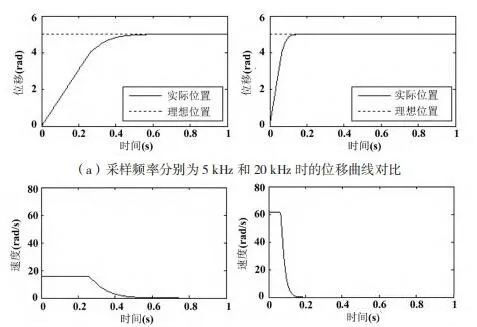
Nyckelparametern som bestämmer algoritmen i den här artikeln är samplingsfrekvensen f innan du använder förskjutning som indata. För att bestämma samplingsfrekvensens inverkan på RTPA-algoritmens prestanda, ställer den här artikeln samplingsfrekvenserna till 5 kHz respektive 20 kHz, och plottar deras förskjutningssvarskurvor och hastighetssvarskurvor. Resultaten visas i figur 3.
Figur 3 Samplingsfrekvensens inverkan på algoritmprestandan hos fleraxligt länksystem
Den vänstra sidan av figur 3 (a) representerar förskjutningssvarskurvan för RTPA-algoritmen vid en samplingsfrekvens på 5 kHz, medan den högra sidan representerar förskjutningssvarskurvan för RTPA-algoritmen vid en samplingsfrekvens på 20 kHz; Den vänstra sidan av figur 3 (b) representerar hastighetssvarskurvan för RTPA-algoritmen vid en samplingsfrekvens på 20 kHz, medan den högra sidan representerar hastighetssvarskurvan för RTPA-algoritmen vid en samplingsfrekvens på 20 kHz.
Från figur 3(a) kan man se att ju större samplingsfrekvens och ju mindre samplingsperiod, desto snabbare är förskjutningssvarshastigheten för RTPA-algoritmen. Från jämförelsen av de vänstra och högra figurerna kan man se att när samplingsfrekvensen är 5kHz, tar förskjutningssvaret för RTPA-algoritmen 0.58s, och den faktiska förskjutningen av det fleraxliga länksystemet kan endast matcha den ideala förskjutningen; När samplingsfrekvensen är 20kHz är förskjutningssvaret för RTPA-algoritmen 0.16s, och den faktiska förskjutningen av det fleraxliga länksystemet matchar den ideala förskjutningen. Detta indikerar att förskjutningssvaret vid en samplingsfrekvens på 20kHz är 0,42s snabbare än vid en samplingsfrekvens på 5kHz.
Från figur 3 (b) kan man se att ju större samplingsfrekvens och ju mindre samplingsperiod, desto snabbare är hastighetskurvans svar för RTPA-algoritmen. Från jämförelsen av de vänstra och högra graferna kan man se att när samplingsfrekvensen är 5 kHz, tar hastighetssvaret för RTPA-algoritmen 0,5 sekunder för den faktiska hastigheten för det fleraxliga länksystemet att matcha den idealiska hastigheten; När samplingsfrekvensen är 20 kHz är hastighetssvaret för RTPA-algoritmen 0.13 sekunder, och den faktiska hastigheten för det fleraxliga länksystemet matchar den ideala hastigheten. Detta indikerar att hastighetssvaret vid en samplingsfrekvens på 20 kHz är 0,37 sekunder snabbare än vid en samplingsfrekvens på 5 kHz.
3. Simuleringsexperiment av ytbearbetning i fleraxligt CNC-system
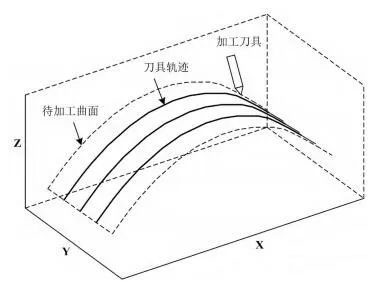
I det tidigare arbetet utfördes positions- och attitydmodellering och RTPA-kontrollalgoritmdesign för CNC-systemet med flera axlar, och den effektiva styrstrategin för CNC-systemet med flera axlar fastställdes genom analys av inverkan av nyckelparametrar. Därefter kommer simuleringsexperiment att genomföras för att verifiera RTPA-algoritmens kontrollprestanda för det fleraxliga länksystemet som föreslås i detta dokument. Simuleringsexperimentet väljer ytbearbetning som bearbetningsobjekt för CNC-systemet med flera axlar. Böjda ytor har en viss grad av komplexitet i olika bearbetningsenheter och kräver exakta styralgoritmer. Bearbetningen av hela ytan slutförs genom kontinuerliga kurvor för bearbetningsbanor. Simuleringsresultaten av ytan som ska bearbetas i den här artikeln visas i figur 4.
Figur 4 Simuleringsresultat av ytan som ska bearbetas i den här artikeln
Från figur 4 kan man se att ytan som ska bearbetas i denna artikel är ett ytasegment som bildar en axiell bredd i x-riktningen och en radiell bredd i y-riktningen, med ytans krökningsradie placerad i z-axelns riktning. Figur 4 visar också verktygets initiala position, som är startpunkten, och den parallella kurvan på ytan indikerar bearbetningsbanan under kontroll av RTPA-algoritmen.
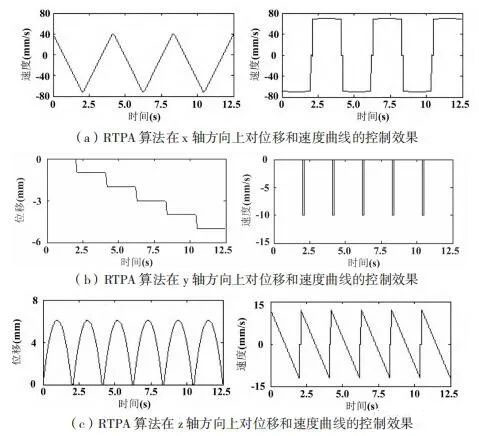
Det finns många CNC-bearbetningsmetoder för ytor, såsom banabaserad parametergenereringsbearbetningsruttmetod, CC-banabaserad tvärsnittsdatabearbetningsruttmetod och banbaserad tvärsnittsbearbetningsruttmetod. Den här artikeln väljer ruttmetoden för sektionsdatabearbetning baserat på CC-sökväg och kombinerar den med Z-formad skärning för att slutföra bearbetningen. Under bearbetningsprocessen visas kontrolleffekten av förskjutnings- och hastighetskurvorna som erhålls av RTPA-algoritmen i x-axelns, y-axelns och z-axelns riktningar i figur 5.
Figur 5 Kontrolleffekt av RTPA-algoritm på förskjutnings- och hastighetskurvor i tre riktningar
Från figur 5 (a) kan man se att RTPA-algoritmen bildar en triangulär vågkurva för att styra förskjutningen i x-axelns riktning. På grund av begränsningarna för bearbetningsuppgifter är den maximala förskjutningen av RTPA-algoritmen i x-axelns riktning 0 mm, och minimivärdet är nära -150 mm. Den triangulära vågperioden för förskjutningskurvan är 4,17 sekunder. RTPA-algoritmen bildar en rektangulär fyrkantsvågkurva för hastighetskontroll i x-axelns riktning, men det finns visst jitter på grund av bearbetningsprocessens inverkan. Den maximala hastigheten för RTPA-algoritmen i x-axelns riktning är nära 80 mm/s, och minimivärdet är nära {{10}} mm/s. Den rektangulära fyrkantvågsperioden för hastighetskurvan är 4,17 sekunder. Från figur 5 (b) kan man se att RTPA-algoritmen bildar en krökt form av stegvågor för att styra förskjutningen i y-axelns riktning. På grund av begränsningarna för bearbetningsuppgifter är den maximala förskjutningen av RTPA-algoritmen i y-axelns riktning 0 mm, och minimivärdet är nära positionen -6 mm. Stegvågsperioden för förskjutningskurvan är 4,17 sekunder. RTPA-algoritmen styr hastigheten i y-axelns riktning i form av pulsvågor. Den maximala hastigheten för RTPA-algoritmen i y-axelns riktning är 0 mm/s, och minimivärdet är -10 mm/s. Den rektangulära fyrkantvågsperioden för hastighetskurvan är 4,17 sekunder.
Från figur 5 (c) kan man se att RTPA-algoritmen bildar en sinusformad halvvågskurva för förskjutningskontroll i z-axelns riktning. På grund av begränsningarna för bearbetningsuppgifter har RTPA-algoritmen en maximal förskjutning på 6,2 mm och en minsta förskjutning på 0 mm i z-axelns riktning. Sinushalvvågsperioden för förskjutningskurvan är 2,08 sekunder. RTPA-algoritmen bildar en sågtandsvågkurva för att styra hastigheten i z-axelns riktning. Den maximala hastigheten för RTPA-algoritmen i z-axelns riktning är nära 15 mm/s, och minimivärdet är nära -15 mm/s. Hastighetskurvans sågtandsvågperiod är 2,08 sekunder.
4. Slutsats
Den här artikeln undersöker ett CNC-system med flera axlar. För det första, i form av homogena koordinater, utförs matematisk modellering av positions- och attitydförändringar vid varje led i ett fleraxligt länksystem, och genereringsprocessen av translationsmatris och rotationsmatris härleds. För det andra konstruerades en återkopplingsform RTPA-algoritm baserad på komparatorkomponenter, räknarkomponenter och generatorkomponenter för praktisk styrning i fleraxliga länkage CNC-systems bearbetningsprocesser, och påverkan av samplingsfrekvens analyserades. Slutligen genomfördes ett valideringsexperiment med ytsimuleringsbearbetning som ett exempel, och de experimentella resultaten visade att sektionsdatabearbetningsruttmetoden baserad på CC-banan som antagits i detta dokument, kombinerat med Z-formad verktygsgång, kan framgångsrikt slutföra bearbetningen. Samtidigt styr RTPA-algoritmen effektivt förskjutning och hastighet i alla tre koordinataxelriktningarna.


